Alemania
VaMEx 4: El Ministerio de Investigación financia la inteligencia colectiva y una cámara para FANIs para la exploración de Marte
Universidades alemanas están colaborando en un ambicioso proyecto: una misión para explorar Marte. Investigadores de Würzburg han recibido financiación adicional por sus contribuciones a la iniciativa alemana VaMEx para la exploración de Marte.
por Andreas Müller
 |
| Imagen ilustrativa. |
Con una extensión de 3.000 kilómetros de largo, 600 kilómetros de ancho y hasta ocho kilómetros de profundidad, el enorme valle marciano Valles Marineris es uno de los accidentes geográficos más llamativos del Planeta Rojo.
Visión VaMEx
VaMEx, acrónimo de "Valles Marineris Explorer", es una iniciativa de investigación alemana lanzada en 2012 para desarrollar una misión de exploración robótica autónoma del vasto cañón Valles Marineris en Marte. Liderada por el Centro Aeroespacial Alemán ( DLR), varias universidades participantes están desarrollando y construyendo diversos elementos de esta misión. Entre ellos se incluye un enjambre coordinado de robots diseñado para explorar el intrincado sistema de valles y cuevas tanto desde tierra como desde el aire. La iniciativa también contempla el desarrollo de una cámara SkyCAM, que se utilizará para buscar fenómenos atmosféricos de corta duración y fenómenos anómalos no identificados (FANIs) en el cielo marciano.
Tal como informa en un comunicado de prensa el equipo liderado por Hakan Kayal, profesor de Ingeniería Aeroespacial, y Guido Dietl, profesor de Comunicaciones por Satélite y Sistemas de Radar en la Universidad Justus Maximilian de Würzburg (JMU), un enjambre de robots interconectados y de funcionamiento autónomo explorará en el futuro el extenso valle de Valles Marineris, tanto por tierra como por aire. Los robots también penetrarán en las cuevas que probablemente existan en el valle, tomando fotografías y recopilando datos.
«Si bien Marte y la Tierra son similares, sabemos que Marte ha evolucionado a lo largo de millones de años, pasando de ser un mundo que probablemente fue habitable a uno que ahora es hostil a la vida, al menos en su superficie», explicó Kayal en una entrevista con GreWi.de. «Las formas de vida superiores que aún existen hoy en día son prácticamente imposibles aquí, y no se conocen rastros de una civilización avanzada. La vida en Marte, si alguna vez existió, probablemente solo estaría presente en forma de microbios. Sin embargo, uno de los objetivos de la misión VaMEx es la búsqueda específica de vida en Marte. Por lo tanto, no queremos descartar ninguna posibilidad».
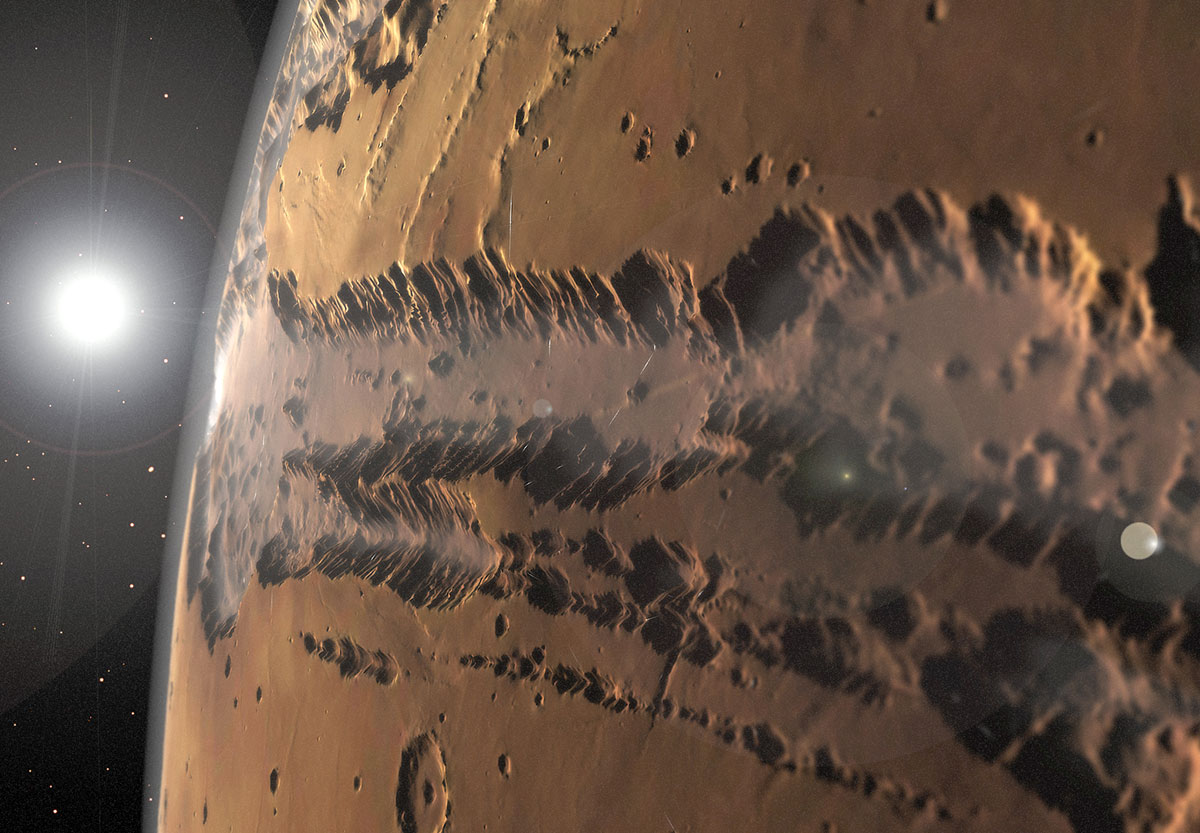 |
Vista del sistema de fisuras Valles Marineris en Marte, creada a partir de datos de sondas (ilustración). Fuente: Kevin Gill (a través de Wikimedia Commons) CC BY-SA 2.0 |
El Ministerio Federal de Investigación promueve un mayor desarrollo
En su cuarta fase de desarrollo, los equipos liderados por Kayal y Dietl han recibido aproximadamente 1,4 millones de euros de financiación del Centro Aeroespacial Alemán (DLR) para su subproyecto actual, en virtud de una resolución aprobada por el Bundestag alemán relativa a la financiación del Ministerio Federal de Investigación, Tecnología y Espacio (subvención número 50NA2606D). El subproyecto "VaMEx-Ares", liderado por el Centro de Investigación Interdisciplinaria para la Física Extraterrestre (IFEX), comenzó a principios de octubre de 2026 y tendrá una duración de tres años. Además de los científicos de Würzburg, también participan en VaMEx grupos de investigación de la Universidad de Bremen, el Centro Alemán de Investigación en Inteligencia Artificial (DFKI), la Universidad Técnica de Braunschweig, la Universidad de Erlangen-Núremberg y la Universidad RWTH Aachen.
Los dos profesores de JMU se basan en el trabajo preliminar que ellos y otros han llevado a cabo en los últimos años en la iniciativa VAMEX, pero también establecen algunas prioridades nuevas.
El objetivo general del proyecto es desarrollar soluciones robustas de navegación y coordinación para enjambres de robots voladores, caminantes y conducidos. Al inicio del nuevo proyecto, los equipos de JMU participarán en la definición de la arquitectura general del sistema, la especificación de requisitos y la determinación de las interfaces de hardware y software pertinentes.
Una cámara para FANIs en Marte
Otro aspecto importante es el desarrollo del sistema SkyCAM. Este sistema de cámaras, desarrollado por Kayal y sus colegas, se basa en sistemas de detección automatizados desarrollados durante muchos años para fenómenos celestes poco frecuentes y de corta duración, como relámpagos, formación de nubes y meteoros, así como para fenómenos anómalos no identificados (FANI), que antes se conocían comúnmente como OVNIs.
La serie SkyCAM está diseñada para la observación del cielo y también tiene como objetivo específico buscar cualquier cosa en Marte que aún esté poco investigada, desconocida o, según el conocimiento actual, que en realidad no pertenezca al cielo marciano. Los modelos predecesores ya están en funcionamiento en varios lugares terrestres, como en el techo de los edificios universitarios de Würzburg, en el punto caliente de avistamientos de OVNIs de Hessdalen en Noruega y en la estación de investigación Schneefernerhaus en la cima del Zugspitze).
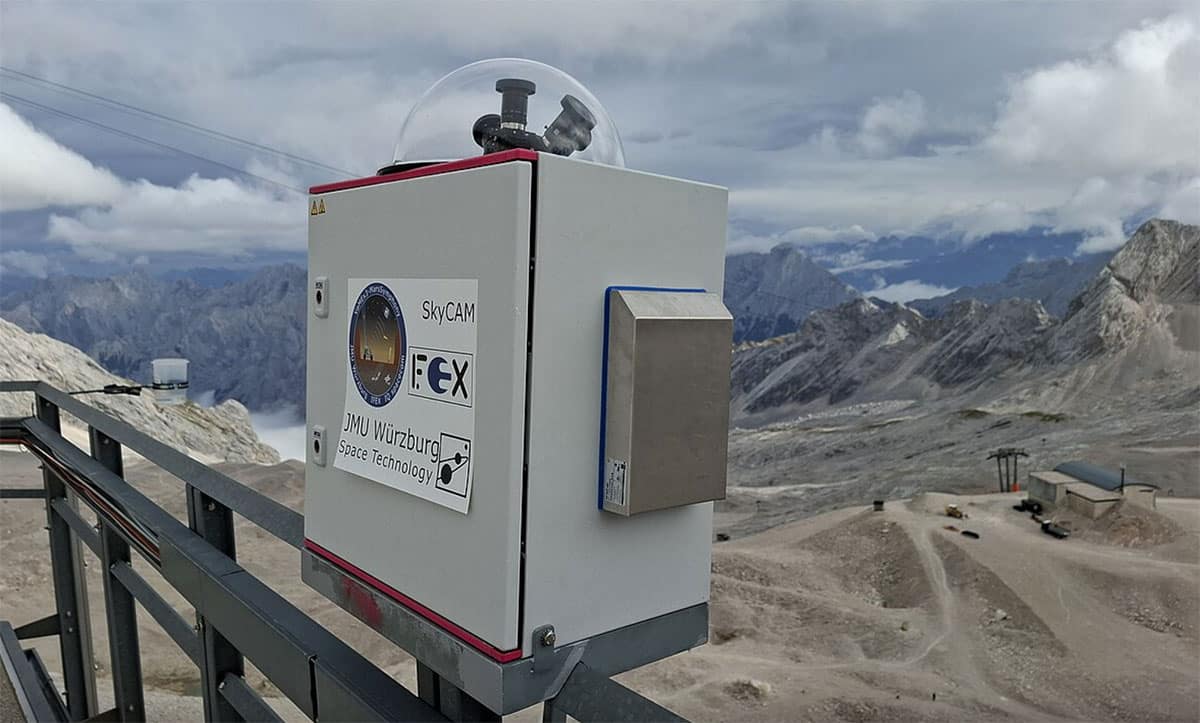 |
La cámara AllSkyCAM está instalada en la terraza de investigación inferior del Schneefernerhaus. Fuente: Julian Mutter / IFEX, JMU |
“Actualmente estamos adaptando SkyCAM para su integración en el rover Janus de Marte y luego prepararemos el sistema para su uso en la misión análoga AMADEE-27”, explica Kayal. Esta misión análoga del Foro Espacial Austriaco tendrá lugar el próximo mes de abril en Monsaraz, Portugal, en condiciones muy similares a las de Marte.
En este sistema, varias estaciones SkyCAM detectarán simultáneamente objetos y fenómenos celestes y compararán sus datos entre sí. Esto permite determinar distancias y, por consiguiente, la velocidad y el perfil de vuelo de los objetos en movimiento, por ejemplo, mediante triangulación. Además, los sistemas también pueden ayudar a la navegación de los robots del enjambre VaMEx.
Enjambre coordinado de robots y sondas
El equipo de Guido Dietl trabaja en tecnologías que permitirán a los robots orientarse con precisión en Marte. «Dado que en la Tierra no existen satélites de navegación como el GPS, se desarrollará un sistema de navegación que combine datos de sensores estelares y solares con datos de posición de una red de radiobalizas». Se utilizará tecnología de banda ultraancha (UWB) tanto para la medición precisa de distancias como para determinar los ángulos con respecto a las balizas correspondientes. «Al combinar todos estos datos, los robots podrán determinar su posición y dirección de desplazamiento de forma independiente y fiable, incluso en terrenos difíciles».
Modificado por orbitaceromendoza


No hay comentarios.:
Publicar un comentario